LiDAR-Mähroboter im Vergleich: Modelle für schwierigen Empfang
Kurzfazit
In diesem Artikel
LiDAR-Mähroboter im Vergleich für schwierigen Empfang bedeutet: du wählst nach SLAM-Qualität, Scan-Reichweite, Kartierung und Sichtbehinderung, nicht nach dem Wort LiDAR im Listing. Hier lernst du, LiDAR-Navigation zu verstehen, zu vergleichen und für private Gärten in Deutschland auszuwählen. Methode: Recherche-Vergleich und Datenvergleich (Markt Deutschland; Orientierungszahlen und Klassenbeispiele Stand 2026-08-11). Kein Labortest, kein pauschaler Technik-Sieger.
Was bedeutet LiDAR-Navigation bei einem Mähroboter?
Der Begriff LiDAR-Navigation bezeichnet die laserbasierte Abstandsmessung und Umgebungskartierung eines Mähroboters, damit er sich ohne vergrabenes Begrenzungskabel an Landmarken orientieren kann.
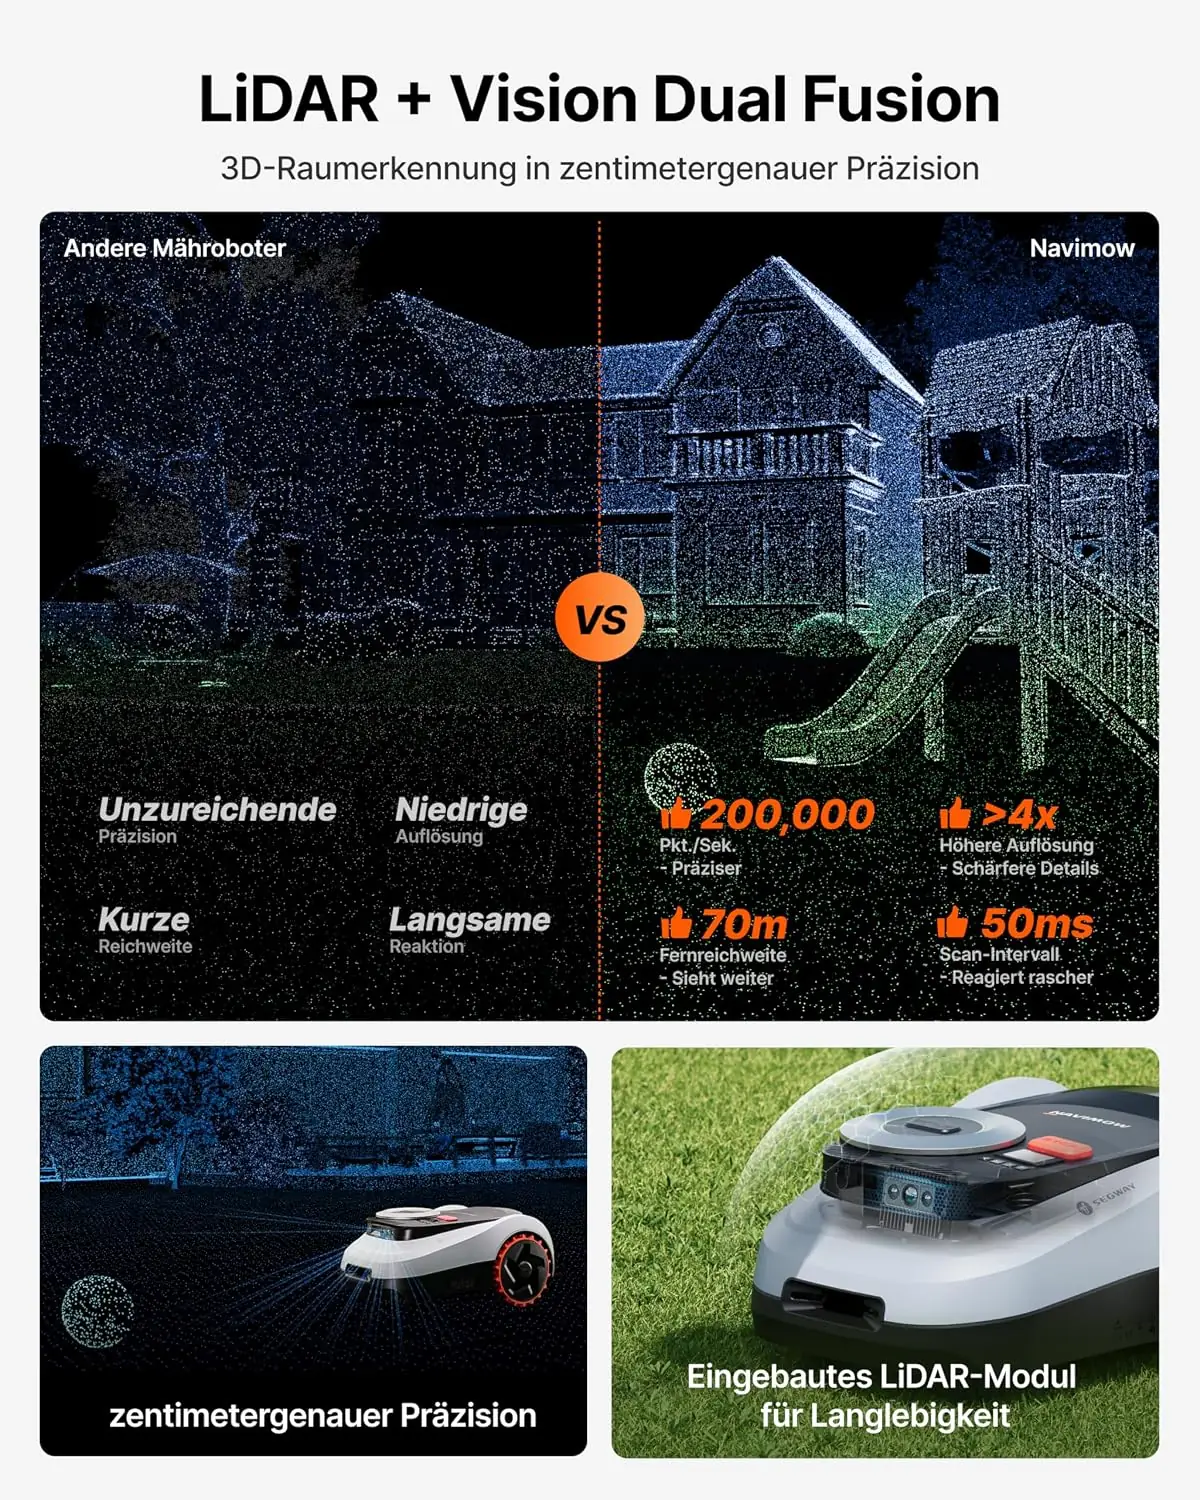
LiDAR (Light Detection and Ranging) tastet die Umgebung ab; SLAM (Simultaneous Localization and Mapping) verknüpft Scan und Position zu einer laufenden Karte. Entscheidend sind nutzbare LiDAR-Reichweite in m, erkennbare Mindestobjektgröße in cm, Kartierungszeit in min beim Erstsetup und Mindestdurchfahrtsbreite in cm für Engstellen. Fehlen belegte Werte im Datenblatt, bleibt die Technik-Entscheidung vorläufig.
Einordnung der Navigationsklassen findest du hier: LiDAR vs. RTK vs. Kamera: Welche Navigation passt zu deinem Garten?.
Welche Kriterien sind für LiDAR-Navigation entscheidend?
Die wichtigsten Kriterien für LiDAR-Navigation sind unten aufgeführt.
SLAM. Gleichzeitige Lokalisierung und Kartenbildung aus den Scans. Was das für dich bedeutet: stabile virtuelle Grenze vs. Drift und Lücken. Prüfgröße: Kartierungszeit in min bis nutzbarer Karte und Stabilität nach Neustart. Typischer Fehler: zu wenig Landmarken, Karte veraltet nach Umbau ohne Remap.
Umgebungsscan. Reichweite und Dichte des Laserscans bestimmen, was der Roboter sieht. Was das für dich bedeutet: frühe Hindernis- und Strukturerkennung. Prüfgröße: LiDAR-Reichweite in m und Mindestobjektgröße in cm laut Hersteller. Typischer Fehler: verschmutzter Sensor, Regen/Staub, Reichweite unter der Grundstückstiefe.
Kartierung. Aufbau und Pflege der Arbeitskarte inklusive Zonen und Sperrbereiche. Was das für dich bedeutet: Setup-Aufwand und Nacharbeit an Beeten. Prüfgröße: Kartierungszeit in min und ob Mehrzonen/No-Go im System vorgesehen sind. Typischer Fehler: unvollständige Erstfahrt, fehlende Remap-Routine.
Sichtbehinderung. Hindernisse, Vegetation und Witterung, die den Scan dämpfen oder verzerren. Was das für dich bedeutet: ob LiDAR unter Kronen und in engen Höfen noch zuverlässig bleibt. Prüfgröße: qualitative Empfangs-/Sichtlage plus Mindestobjektgröße in cm unter realen Bedingungen. Typischer Fehler: pauschale funktioniert immer unter Bäumen-Annahme.
Lokalisierung ohne Satellit. Fähigkeit, ohne RTK-Fix bzw. mit schwachem Himmel zu fahren. Was das für dich bedeutet: LiDAR-Klasse vs. reines RTK-only. Prüfgröße: Herstellerangabe zum Setup (ohne lokale Antenne ja/nein) und Mindestdurchfahrtsbreite in cm für enge Korridore. Typischer Fehler: Hybrid-Marketing ohne klaren Primärsensor.
Mit diesen fünf Kriterien bewertest du Modellkandidaten und Setup-Klassen, bevor du einen Kaufpreis vergleichst.
Welche Modelle oder Lösungen erfüllen die Anforderungen an LiDAR-Navigation?
Die Anforderung an LiDAR-Navigation erfüllen Lösungen mit klarem Laser- und SLAM-Pfad: reines LiDAR, LiDAR plus Vision und Hybrid mit RTK-Backup; reines Marketing-3D-Scan ohne Datenblatt-Metriken erfüllt sie nicht.
| Option / Gruppe | SLAM | Umgebungsscan | Kartierung | Grenzen | Prüfdatum | Quelle |
|---|---|---|---|---|---|---|
| LiDAR-primär (ohne lokale RTK-Stange) | ja (Laser-Karte) | LiDAR-Reichweite in m modellabhängig | Erstsetup + Remap | Landmarken, Sensorpflege, Witterung | 2026-08-11 | Klassenlogik Recherche-Vergleich |
| LiDAR + Vision (Hybrid Sensorik) | ja + bildbasiert | Laser + Kamera-Sichtfeld | oft geteilte Karte/Hindernisse | Licht/Nässe am Vision-Teil | 2026-08-11 | Klassenlogik Recherche-Vergleich |
| LiDAR + RTK (Hybrid Position) | Laser + satellitenbasiert | Scan + Korrekturstatus | komplexeres Setup | teurer; zwei Typischer Fehler-Pfade | 2026-08-11 | Klassenlogik Recherche-Vergleich |
| LiDAR-Marketing ohne Messwerte | unklar | keine Reichweite/Mindestobjektgröße | unklar | Kaufblocker bis Datenblatt | 2026-08-11 | Abgrenzung, kein Kauf-Empfehlungspfad |
Konkrete Produktrollen mit ASIN und Flächenangaben liegen im Root-Vergleich: Die besten Mähroboter ohne Begrenzungskabel im Vergleich 2026. Dort stehen unter anderem Navimow i208 LiDAR und GOAT O1200 als LiDAR-/Hybrid-Beispiele; Ausführung und Specs immer am Datenblatt auf LiDAR-Reichweite in m, Mindestobjektgröße in cm und Kartierungszeit in min prüfen.
Wie unterscheiden sich SLAM, Umgebungsscan, Kartierung?
SLAM, Umgebungsscan und Kartierung sind drei Schichten desselben LiDAR-Systems: Sensor, Algorithmus und gespeicherte Arbeitskarte - kein getrennter Sieger für jeden Garten.
| Hebel | Was er steuert | LiDAR-Reichweite (m) | Mindestobjektgröße (cm) | Kartierungszeit (min) | Mindestdurchfahrtsbreite (cm) |
|---|---|---|---|---|---|
| SLAM | Position in der Karte halten | nutzt Scan-Daten; Reichweite indirekt | kleinere detektierbare Objekte helfen Stabilität | Erstkarte und Re-Lokalisierung | Karte muss Engstellen abbilden |
| Umgebungsscan | was der Laser physisch erreicht | Herstellerwert in m; Datenblatt | Herstellerwert in cm; Datenblatt | Scan-Dichte beeinflusst Setup-Dauer | Objekte in Engstellen müssen messbar sein |
| Kartierung | gespeicherte Grenze und Zonen | offen als Preisfeld | — | typisch zweistellig in min beim Erstsetup (modellabhängig) | Mindestdurchfahrtsbreite des Geräts vs. Weg |
| Sichtbehinderung | ob Scan und SLAM greifen | effektive Reichweite sinkt | kleine Objekte leichter verloren | Remap nach Layout- oder Laubwechsel | eng + verdeckt = hohes Risiko |
| Lokalisierung ohne Satellit | Betrieb ohne RTK-Fix | primär lasergebunden | Landmarken-Größe relevant | kein RTK-Fix-Warten, aber Setup-Scan | wie Gerät/Engstelle |
Höher (besser für schwierigen Empfang): klare Landmarken, dokumentierte LiDAR-Reichweite in m und ehrliche Mindestobjektgröße in cm. Niedriger (kritisch): leere Rasenflächen ohne Struktur, Regen/Staub am Sensor; Marketing ohne Zahlen. RTK- und Kamera-Navigation bleiben Vergleichsanker, ohne diese Seite zum Vollvergleich auszuweiten.
Wie werden die wichtigsten Werte für LiDAR-Navigation gemessen?
Die wichtigsten Werte für LiDAR-Navigation misst du in fester Reihenfolge: Einheit, Protokoll, Wert oder Band, dann Messbedingung.
Protokoll: (1) Einheit festlegen, (2) Herstellerprotokoll oder Datenblattversion notieren, (3) Wert oder Band eintragen, (4) Bedingung (trocken/nass, Sensor sauber, Landmarken vorhanden) dazu schreiben. Orientierung (Recherche-Vergleich) (Stand 2026-08-11; modellabhängig, immer Datenblatt prüfen):
| Messwert | Einheit | Orientierung | Bedingung |
|---|---|---|---|
| LiDAR-Reichweite | m | keine Pauschalangabe; Wert aus Datenblatt; Marketing ohne Zahl = unvollständig | Sensorhöhe, Hindernisse, Witterung |
| Mindestobjektgröße | cm | keine Pauschalangabe; Herstellerangabe wenn vorhanden | Abstand, Material, Kontrast |
| Kartierungszeit | min | Erstsetup oft im zweistelligen Minutenbereich; exakt modell- und flächenabhängig | Erstfahrt vs. Remap nach Umbau |
| Mindestdurchfahrtsbreite | cm | Gerätebreite + Sicherheitsreserve; Datenblatt und Wegbreite messen | Zaun, Hecke, Durchgänge |
Beispiel: Ein Hersteller nennt LiDAR-Reichweite und eine Mindestobjektgröße in cm unter trockenen Laborbedingungen. Unter Regen, Staub oder ohne Landmarken gilt dieser Wert nicht als Alltagsgarantie.
Für welche Gärten ist LiDAR-Navigation besonders geeignet?
LiDAR-Navigation ist besonders geeignet für strukturreiche private Gärten mit schwachem Satellitenempfang, in denen Haus, Hecke und Bäume als Landmarken dienen.
| Gartenprofil | Muss-Kriterien | Ausschlusskriterien | Passende Klasse |
|---|---|---|---|
| Viele Bäume / schwacher Himmel | Lokalisierung ohne Satellit, genug Landmarken | RTK-only erzwingen | LiDAR-primär oder LiDAR + Vision |
| Verwinkelter Stadtgarten | SLAM + Mindestdurchfahrtsbreite in cm | zu enge Wege unter Gerätebreite | LiDAR + klare Engstellen-Messung |
| Fassaden und Innenhof | Umgebungsscan an Wänden/Struktur | komplett leere Fläche ohne Kanten | LiDAR-primär |
| Kein Mastplatz gewünscht | ohne lokale RTK-Stange | reines RTK-Marketing als Muss | LiDAR / Hybrid antennenfrei |
| Offen + Hybrid-Budget | LiDAR plus RTK-Backup | nur eine Technik für alles versprechen | LiDAR + RTK Hybrid |
Abwägung 1: bessere Unabhängigkeit vom Satelliten kostet oft höhere Hardware und verlangt Landmarken; LiDAR-Reichweite in m und Mindestobjektgröße in cm müssen zum Layout passen. Abwägung 2: kürzere Kartierungszeit in min im Marketing ändert nichts, wenn Remap nach Umbau fehlt. Empfehlung läuft vom Gartenfit zur Klasse, nicht von der Marke zum Garten.
Welche Grenzen und Ausschlusskriterien gelten für LiDAR-Navigation?
Die wichtigsten Grenzen beim Thema LiDAR-Navigation sind fehlende Landmarken, Sichtbehinderung durch Witterung und die Verwechslung von LiDAR-Marketing mit messbaren Scan-Werten.
Leichte Einschränkung: längere Kartierungszeit in min, Sensor putzen, Remap nach Gartenumbau (SLAM, Kartierung, Umgebungsscan).
Kauf-Stopp: keine dokumentierte LiDAR-Reichweite in m oder Mindestobjektgröße in cm; Wege schmaler als Mindestdurchfahrtsbreite in cm; leerer Rasen ohne Struktur und ohne Hybrid-Plan (Lokalisierung ohne Satellit, Sichtbehinderung).
Sicherheit & Datenschutz: kleine Tiere und flache Objekte unter der Erkennungsschwelle; Cloud-Konten und Karten-Uploads bei manchen Apps. Navigation ersetzt keine Betriebsregeln und keinen Sichtschutz für gefährliche Kanten.
Hinweis: Nicht ableiten, dass LiDAR unter jedem Baum und bei jedem Regen oder Staub stabil läuft. Nur Zahlen aus Manual, Herstellerseite oder geprüftem Datenblatt.
Welche Kosten entstehen bei LiDAR-Navigation im Kauf und Betrieb?
Die Kosten bei LiDAR-Navigation setzen sich aus Kaufpreis, optionalen Diensten, Verschleiß und Service zusammen; Währung Euro, Markt Deutschland, Orientierungsstand 2026-08-11.
| Kostenblock | Inhalt | Hinweis Messung |
|---|---|---|
| Kaufpreis | Roboter mit LiDAR-/Hybrid-Sensorik | € am Prüfdatum; Ausführung am Listing prüfen |
| Pflicht-Abo | selten für den Laser selbst; eher Cloud/App | € pro Jahr wenn im Tarif |
| Optionale Kosten | Garage, Ersatzsensorik, Zubehör | € einmalig |
| Verschleiß | Messer, Räder, Gehäuse, Sensorabdeckung | € pro Jahr grob schätzen |
| Akku / Service | Akku-Tausch, Werkstatt | € über 3–5 Jahre |
| TCO 3 / 5 Jahre | Kauf + 3× bzw. 5× (Abo + Verschleiß + Service) | Formel: Kauf + n × Jahresfolgekosten |
LiDAR-Reichweite in m und Mindestobjektgröße in cm sind keine Preisfelder, steuern aber, ob die Klasse zu deinem Garten passt. Kartierungszeit in min ist Arbeitszeit beim Setup, kein Listenpreis. Ohne aktuelle Listenpreise bleibt jede Euro-Zahl modellgebunden und wird hier nicht erfunden.
Welche Option passt zu welchem Gartenprofil?
Die passende Option startet beim Gartenprofil und endet bei LiDAR-primär, LiDAR+Vision oder Hybrid mit RTK; Marke und Listenpreis kommen danach.
Wenn Satellitenempfang schwach und der Garten strukturreich ist, dann LiDAR-primär oder LiDAR + Vision. Nicht ideal, wenn: reines RTK-only. Verifiziert als Regelrahmen: 2026-08-11.
Wenn du Engstellen hast, dann Mindestdurchfahrtsbreite in cm des Geräts mit deinen Wegen messen, bevor du kaufst. Nicht ideal, wenn: passt schon ohne Maßband. Stand: 2026-08-11.
Wenn keine dokumentierte LiDAR-Reichweite in m oder Mindestobjektgröße in cm vorliegt, dann Kauf pausieren bis Datenblatt. Nicht ideal, wenn: reines Marketing-Label. Stand: 2026-08-11.
Wenn der Rasen leer und offen ist und der Himmel frei, dann RTK-Klasse prüfen statt LiDAR zu erzwingen. Nicht ideal, wenn: teureres LiDAR nur wegen Trendwort. Stand: 2026-08-11.
Wenn du beides brauchst (teilweise Kronen + offene Bahnen), dann Hybrid LiDAR + RTK/Vision statt einer Monotechnik. Nicht ideal, wenn: eine Technik für jedes Wetter und jede Krone. Stand: 2026-08-11.
Produktbeispiele und Amazon-CTAs bleiben im Root-Vergleich; diese Node-Seite steuert die Technikwahl.
Wie grenzt sich LiDAR-Navigation von RTK- und Kamera-Navigation ab?
LiDAR-Navigation kartiert per Laser und Landmarken; RTK positioniert über Satellit plus Korrektur; Kamera führt bildbasiert an Objekten und Kanten.
| Aspekt | LiDAR | RTK / Kamera (kurz) |
|---|---|---|
| Primärer Sensorpfad | Laser-Scan + SLAM | Satellit + Korrektur bzw. Bild |
| Kritische Bedingung | Landmarken, Sensor sauber, Sichtbehinderung | Himmel + Korrekturstatus bzw. Licht |
| Messgrößen (Orientierung) | Reichweite m, Objektgröße cm, Kartierung min | Positionsgenauigkeit cm; Sichtfeld Grad |
| Setup-Last | oft ohne RTK-Mast; Scan/Remap | Mast/Cloud-Abo bzw. Kamera-Kalibrierung |
Vertiefung RTK: GPS- und RTK-Mähroboter ohne Begrenzungskabel im Vergleich. Vertiefung Kamera: Mähroboter mit Kamera im Vergleich: Hindernisse sicher erkennen. Für die Kaufentscheidung reicht: LiDAR bei schwachem Empfang und Struktur, RTK bei offenem Himmel, Vision als Hybrid-Baustein. Zurück zum Überblick: LiDAR-Navigation wählst du nur mit messbaren Scan-Werten und ehrlicher Sichtbehinderung.
Ist LiDAR-Navigation immer die bessere Wahl?
Nein. LiDAR-Navigation ist nicht immer die bessere Wahl; Gartenprofil, Landmarken und Witterung entscheiden vor dem Techniklabel.
Ausnahmen in Kurzform: (1) offener Himmel und stabile RTK-Korrektur passen besser als Laser-only, (2) leere Fläche ohne Landmarken und ohne Hybrid-Plan, (3) Datenblatt ohne LiDAR-Reichweite in m und Mindestobjektgröße in cm. Für die Einordnung aller Navigationsklassen: LiDAR vs. RTK vs. Kamera: Welche Navigation passt zu deinem Garten?. Für Modellrollen mit Flächen und CTAs: Die besten Mähroboter ohne Begrenzungskabel im Vergleich 2026.
Häufige Fragen
Was ist LiDAR-Navigation bei einem Mähroboter?
LiDAR misst Abstände per Laser und speist SLAM und Kartierung. So orientiert sich der Roboter an Haus, Hecke und Bäumen oft ohne lokale RTK-Antenne - solange Landmarken und Sensorreichweite stimmen.
Brauche ich bei LiDAR eine RTK-Basisstation?
Viele LiDAR- und Hybrid-Modelle arbeiten ohne lokale RTK-Stange. Manche Systeme kombinieren LiDAR mit RTK oder Vision. Im Datenblatt prüfen: reines LiDAR, Hybrid und ob Cloud- oder App-Dienste Pflicht sind.
Funktioniert LiDAR unter jedem Baum und bei Regen?
Nein. Dichte Kronen, Regen, Staub und leere Flächen ohne Landmarken schwächen Scan und Karte. LiDAR ist kein Allwetter-Garant; du bewertest Sichtbehinderung und Sensorpflege mit.
Ist LiDAR immer besser als RTK?
Nein. Offener Himmel und stabile Korrektur sprechen oft für RTK. Schwache Satelliten und strukturreiche Gärten sprechen oft für LiDAR oder Hybrid. Dein Gartenprofil entscheidet.
Über uns & Methodik
Mehr zu unserer redaktionellen Linie und dem Unterschied zwischen Recherche-Vergleich und Praxistest findest du auf der Seite Über uns.